Características que definen un engranaje de dientes rectos
 6:59 p. m. |
 Publicado por
Karina Ramirez

Características que definen un engranaje de dientes rectos
Los engranajes cilíndricos rectos son el tipo de engranaje más simple y corriente que existe. Se utilizan generalmente para velocidades pequeñas y medias; a grandes velocidades, si no son rectificados, o ha sido corregido su tallado, producen ruido cuyo nivel depende de la velocidad de giro que tengan.
- Diente de un engranaje: son los que realizan el esfuerzo de empuje y transmiten la potencia desde los ejes motrices a los ejes conducidos. El perfil del diente, o sea la forma de sus flancos, está constituido por dos curvas evolventes de círculo, simétricas respecto al eje que pasa por el centro del mismo.
- Módulo: el módulo de un engranaje es una característica de magnitud que se define como la relación entre la medida del diámetro primitivo expresado en milímetros y el número de dientes. En los países anglosajones se emplea otra característica llamada Diametral Pitch, que es inversamente proporcional al módulo. El valor del módulo se fija mediante cálculo de resistencia de materiales en virtud de la potencia a transmitir y en función de la relación de transmisión que se establezca. El tamaño de los dientes está normalizado. El módulo está indicado por números. Dos engranajes que engranen tienen que tener el mismo módulo.
- Circunferencia primitiva: es la circunferencia a lo largo de la cual engranan los dientes. Con relación a la circunferencia primitiva se determinan todas las características que definen los diferentes elementos de los dientes de los engranajes.
- Paso circular: es la longitud de la circunferencia primitiva correspondiente a un diente y un vano consecutivos.
- Espesor del diente: es el grosor del diente en la zona de contacto, o sea, del diámetro primitivo.
- Número de dientes: es el número de dientes que tiene el engranaje. Se simboliza como (Z). Es fundamental para calcular la relación de transmisión. El número de dientes de un engranaje no debe estar por debajo de 18 dientes cuando el ángulo de presión es 20º ni por debajo de 12 dientes cuando el ángulo de presión es de 25º.
- Diámetro exterior: es el diámetro de la circunferencia que limita la parte exterior del engranaje.
- Diámetro interior: es el diámetro de la circunferencia que limita el pie del diente.
- Pie del diente: también se conoce con el nombre de dedendum. Es la parte del diente comprendida entre la circunferencia interior y la circunferencia primitiva.
- Cabeza del diente: también se conoce con el nombre de adendum. Es la parte del diente comprendida entre el diámetro exterior y el diámetro primitivo.
- Flanco: es la cara interior del diente, es su zona de rozamiento.
- Altura del diente: es la suma de la altura de la cabeza (adendum) más la altura del pie (dedendum).
- Angulo de presión: el que forma la línea de acción con la tangente a la circunferencia de paso, φ (20º ó 25º son los ángulos normalizados).
- Largo del diente: es la longitud que tiene el diente del engranaje
- Distancia entre centro de dos engranajes: es la distancia que hay entre los centros de las circunferencias de los engranajes.
- Relación de transmisión: es la relación de giro que existe entre el piñón conductor y la rueda conducida. La Rt puede ser reductora de velocidad o multiplicadora de velocidad.

 Piñon recto de 18 dientes
 Representación del desplazamiento del punto de engrane en un engranaje recto

Efecto Coriolis
Aceleración de Coriolis
La aceleración de Coriolis es una aceleración ficticia que se puede observar cuando un objeto se desplaza sobre una plataforma que se encuentra girando. Desde el punto de vista del observador situado en el sistema de referencia que gira, el objeto se curva y se desvía de su trayectoria. Sin embargo, para un observador exterior, el objeto describe una trayectoria rectilínea.
La aceleración de Coriolis es una aceleración ficticia que se puede observar cuando un objeto se desplaza sobre una plataforma que se encuentra girando. Desde el punto de vista del observador situado en el sistema de referencia que gira, el objeto se curva y se desvía de su trayectoria. Sin embargo, para un observador exterior, el objeto describe una trayectoria rectilínea.
Velocidades Relativas
Velocidad relativa
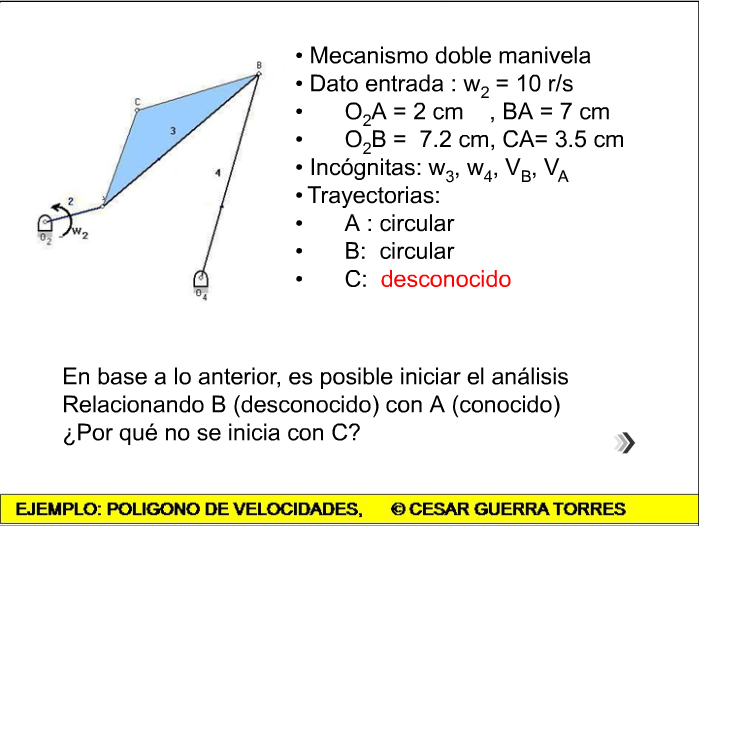
La velocidad relativa entre dos cuerpos es el valor de la velocidad de un cuerpo medida por el otro. Denotaremos al valor la velocidad relativa de un observador B respecto a otro observador A como VBA.
Dadas dos observadores, A y B, cuyas velocidades medidas por un tercer observador son VA y VB, respectivamente, la velocidad relativa de B con respecto a A se denota como VBA y viene dada por:
VBA= VB - VA
Naturalmente, la velocidad relativa de A con respecto a B se denota como VAB y viene dada por:
VAB= VA - VB
de modo que las velocidades relativas VBA y VAB tienen el mismo módulo pero sentidos opuestos.
El cálculo de velocidades relativas en mecánica clásica es totalmente aditivo y encaja con la intuición común sobre velocidades; de esta propiedad de la aditividad surge el método de la velocidad relativa.
Las definiciones y propiedades anteriores para dos observadores en movimiento relativo se aplica también para el caso de dos partículas clásicas A y B, cuyas velocidades medidas por un observador dado sean VA y VB , respectivamente.
Para calcular la velocidad de un punto A que se mueve con respecto a un punto B, que a su vez se mueve respecto a un referencial absoluto, podemos usar la siguiente relación:
VA= VB + VAB
donde:
VA, velocidad absoluta del punto A respecto a la referencia absoluta.
VB, velocidad absoluta del punto B respecto a la referencia absoluta.
VAB, velocidad relativa del punto A respecto al punto B.
Aplicaciones
En ingeniería mecánica es de interés encontrar la velocidad relativa en puntos de contacto de dos piezas, es decir, A y B son el mismo punto del espacio, pero A se mueve con un sólido y B con otro. Resolviendo la velocidad relativa es posible determinar la aceleración relativa entre un sólido y otro que nos va a determinar las fuerzas que se ejercen entre si ambos sólidos. En ingeniería es importante conocer a qué esfuerzos están sometidas las piezas para elegir materiales que soporten dichos esfuerzos.
La velocidad relativa entre dos cuerpos es el valor de la velocidad de un cuerpo medida por el otro. Denotaremos al valor la velocidad relativa de un observador B respecto a otro observador A como VBA.
Dadas dos observadores, A y B, cuyas velocidades medidas por un tercer observador son VA y VB, respectivamente, la velocidad relativa de B con respecto a A se denota como VBA y viene dada por:
VBA= VB - VA
Naturalmente, la velocidad relativa de A con respecto a B se denota como VAB y viene dada por:
VAB= VA - VB
de modo que las velocidades relativas VBA y VAB tienen el mismo módulo pero sentidos opuestos.
El cálculo de velocidades relativas en mecánica clásica es totalmente aditivo y encaja con la intuición común sobre velocidades; de esta propiedad de la aditividad surge el método de la velocidad relativa.
Las definiciones y propiedades anteriores para dos observadores en movimiento relativo se aplica también para el caso de dos partículas clásicas A y B, cuyas velocidades medidas por un observador dado sean VA y VB , respectivamente.
Para calcular la velocidad de un punto A que se mueve con respecto a un punto B, que a su vez se mueve respecto a un referencial absoluto, podemos usar la siguiente relación:
VA= VB + VAB
donde:
VA, velocidad absoluta del punto A respecto a la referencia absoluta.
VB, velocidad absoluta del punto B respecto a la referencia absoluta.
VAB, velocidad relativa del punto A respecto al punto B.
Aplicaciones
En ingeniería mecánica es de interés encontrar la velocidad relativa en puntos de contacto de dos piezas, es decir, A y B son el mismo punto del espacio, pero A se mueve con un sólido y B con otro. Resolviendo la velocidad relativa es posible determinar la aceleración relativa entre un sólido y otro que nos va a determinar las fuerzas que se ejercen entre si ambos sólidos. En ingeniería es importante conocer a qué esfuerzos están sometidas las piezas para elegir materiales que soporten dichos esfuerzos.

Suscribirse a:
Entradas (Atom)